Repülési rendszer
A platformot, LiDAR szenzort, akkumulátorokat és töltést a munkaterülethez kell méretezni.

A légi LiDAR georeferált pontfelhőt készít, amelyből magasságok, szelvények, terepmodellek, felületek, térfogatok és infrastruktúra-geometria nyerhető ki.
A LiDAR, a fotogrammetria és a helymeghatározás kapcsolatáról lásd a Földmérés & RTK útmutatót.
RÖVIDEN · ÖSSZEÁLLÍTÁS
A platformot, LiDAR szenzort, akkumulátorokat és töltést a munkaterülethez kell méretezni.
Dokumentálja a referenciát, a korrekciókat és az eredményellenőrzés módszerét.
Az osztályozás, terepmodell és térfogatszámítás meghatározott feldolgozási folyamatot igényel.
A névleges értékeket a repülési magassággal, sebességgel, útvonalgeometriával, GNSS/RTK vagy PPK megoldással, IMU-orientációval, célfelület-visszaverődéssel és független ellenőrzőpontokkal együtt kell értelmezni.
| Paraméter | 120 m | 300 m | Értelmezés |
|---|---|---|---|
| Pontfelhő függőleges pontossága | 3 cm RMSE | 5 cm RMSE | A projektben független pontokkal és megfelelő koordináta-rendszerben kell ellenőrizni. |
| Vízszintes pontosság | 4 cm RMSE | 7,5 cm RMSE | A nagyobb magasság növeli a lefedettséget, de módosítja a mérés geometriáját és sűrűségét. |
| Pontfelhő vastagsága | 1,2 cm @1σ | 2 cm @1σ | Stabil felületeken, referenciafeltételek mellett jelzi a pontok szóródását. |
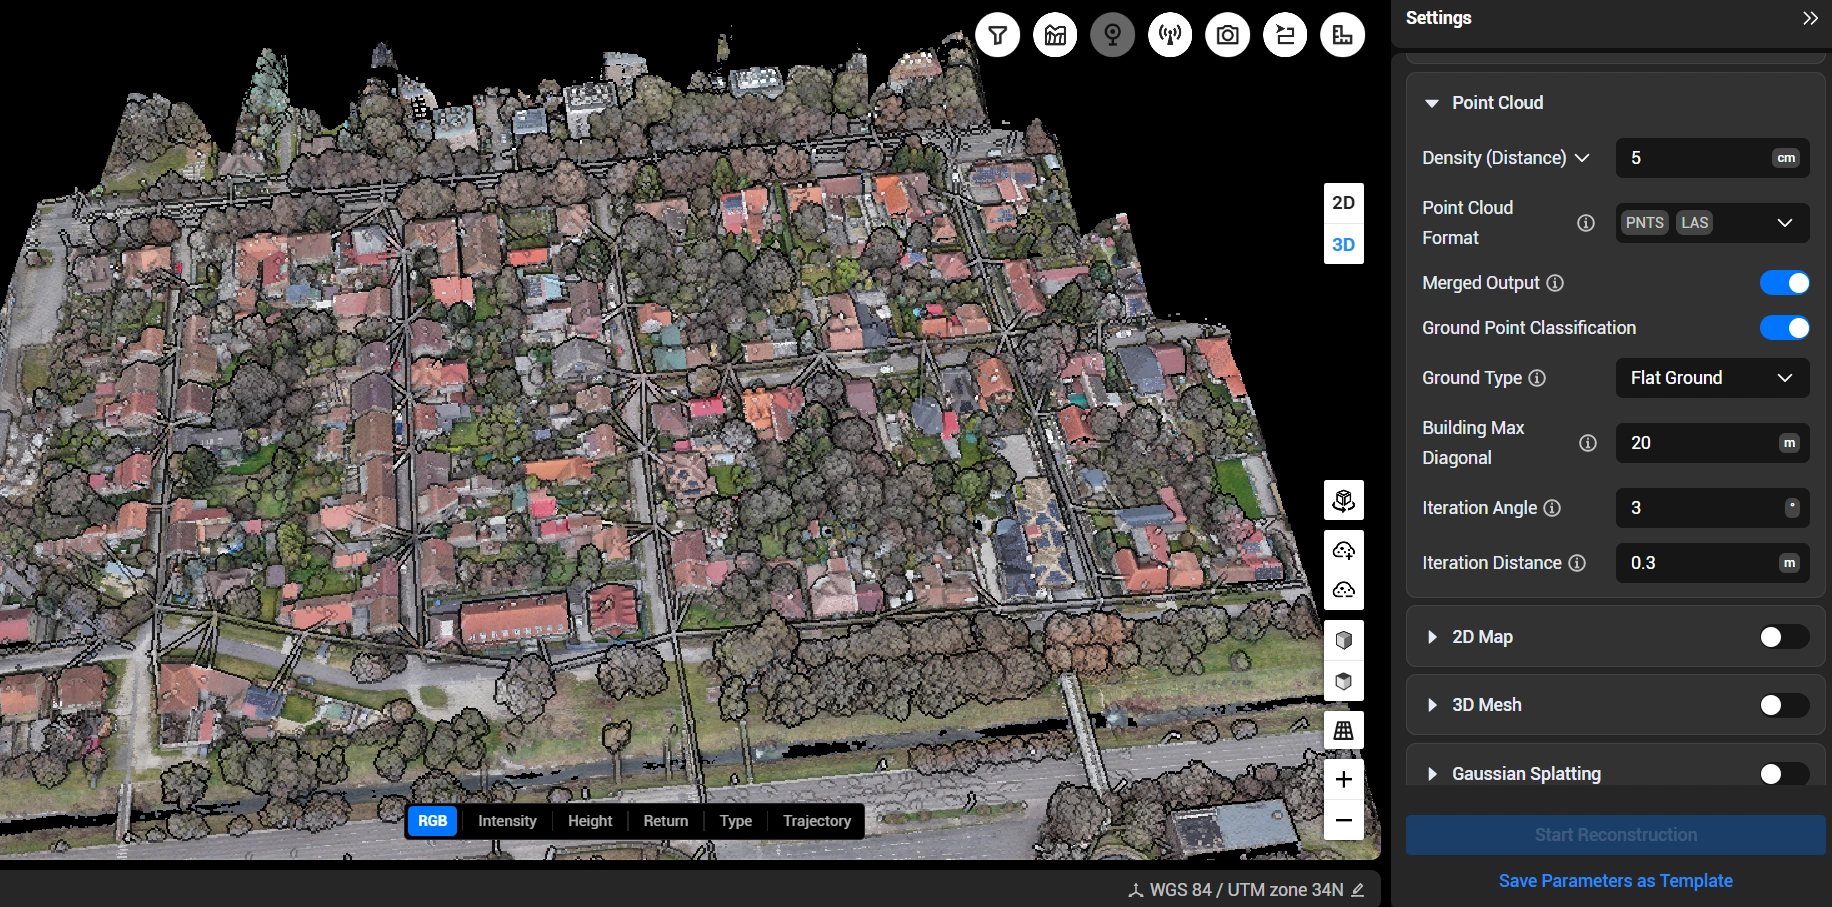
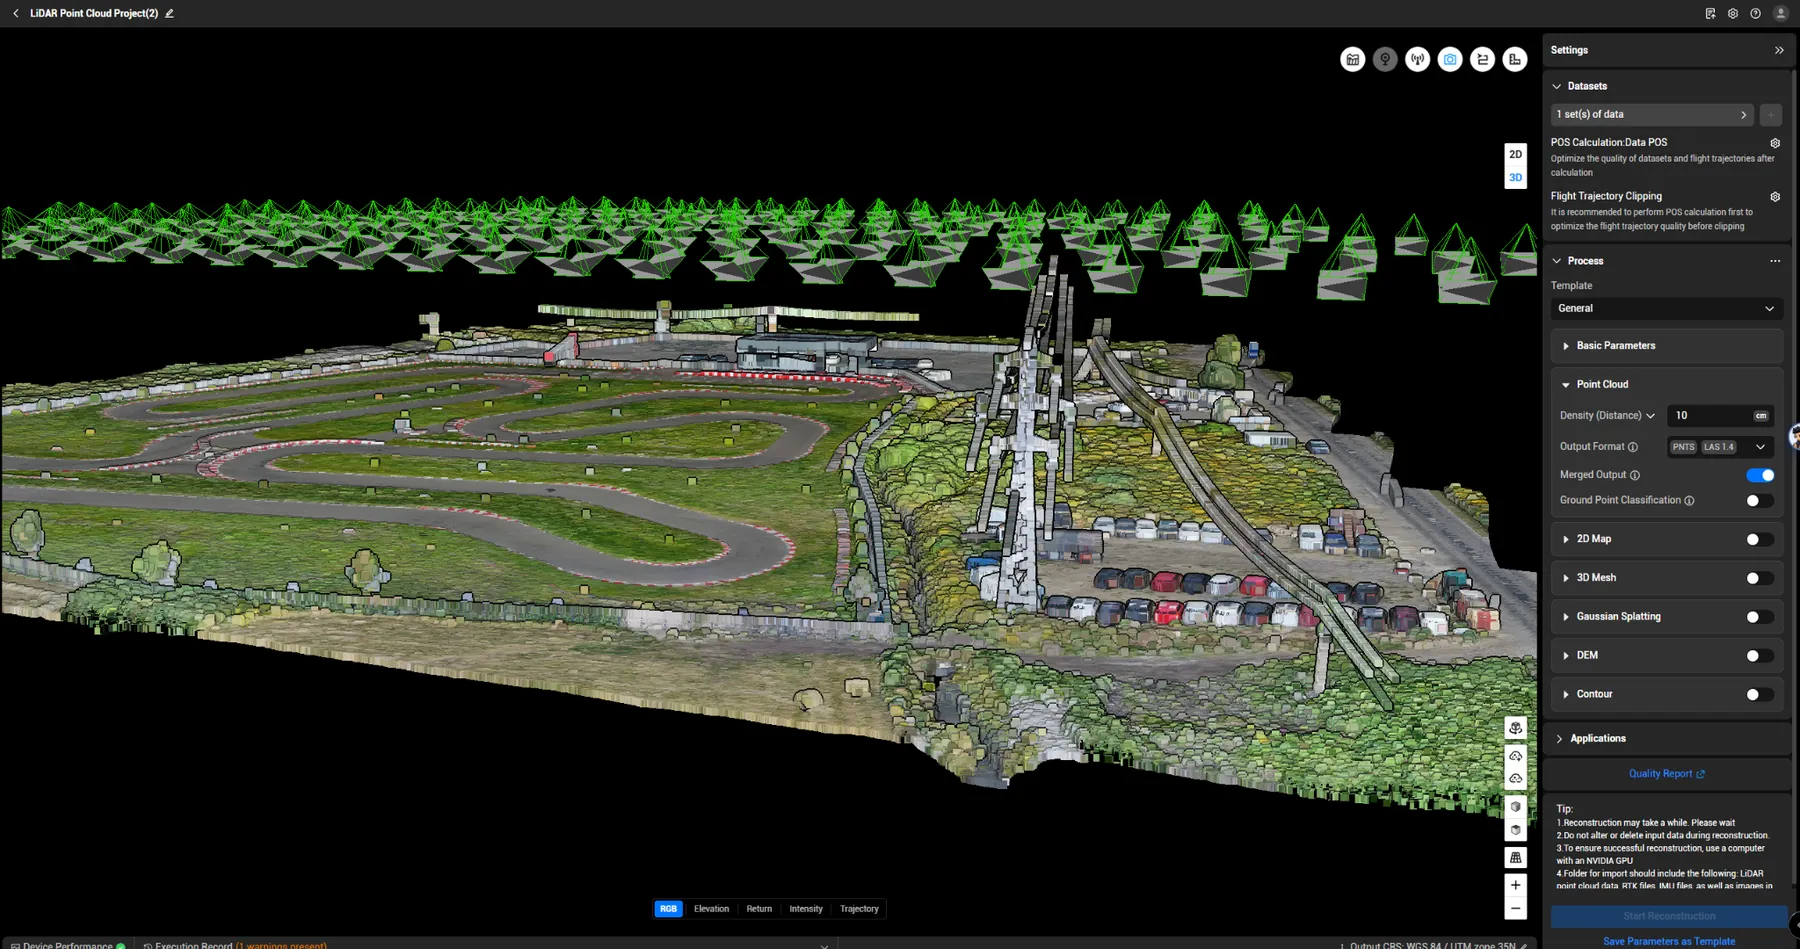
Feldolgozáskor meghatározzuk a kimeneti sűrűséget, formátumot, egyesítési módot és az automatikus talajpont-osztályozás szükségességét. A nagyon nagy sűrűség nem mindig szükséges: DTM-hez, nyomvonalhoz és térfogatszámításhoz eltérő beállítások lehetnek megfelelőek.
A talajpont-osztályozás azonosítja a terepet képviselő pontokat. A növényzetet, tetőket, tárgyakat, kábeleket és zajt külön kell kezelni. Az osztályozási paramétereket a domborzathoz kell igazítani: sík és hegyvidéki területen eltérő megközelítés szükséges.
Ezért fontos, hogy a nyers pontfelhő még nem terepmodell. Használható DTM-hez osztályozás, ellenőrzés és olykor kézi javítás szükséges.
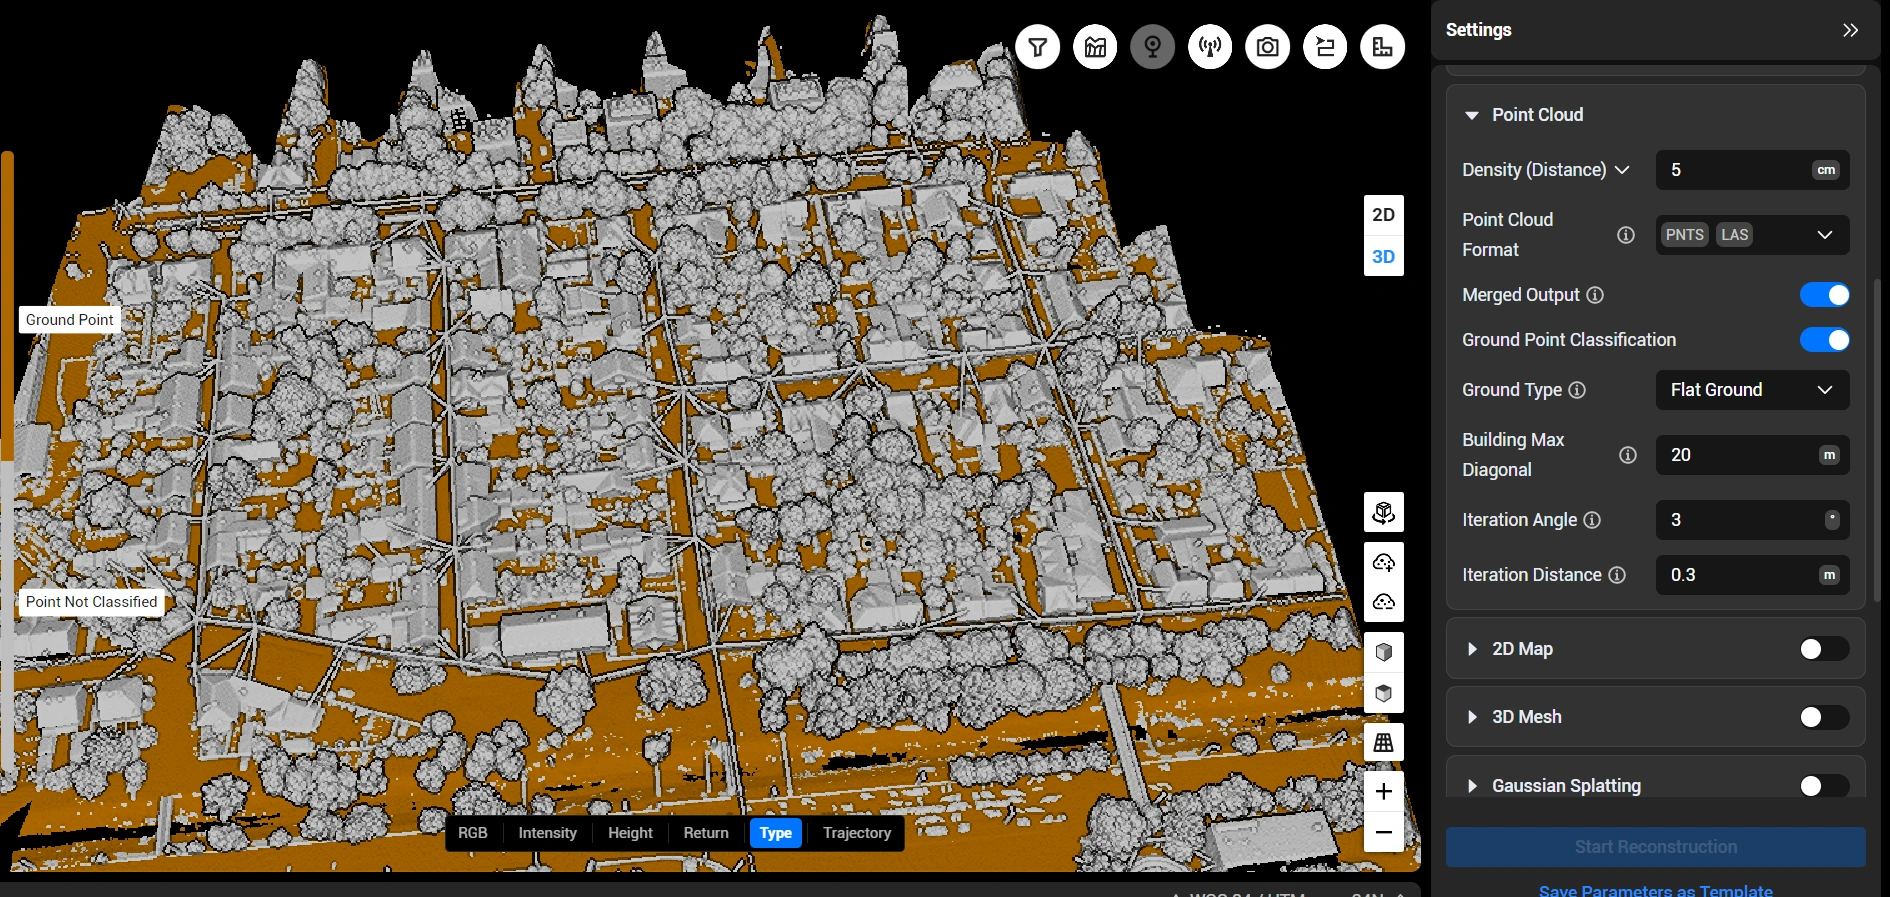
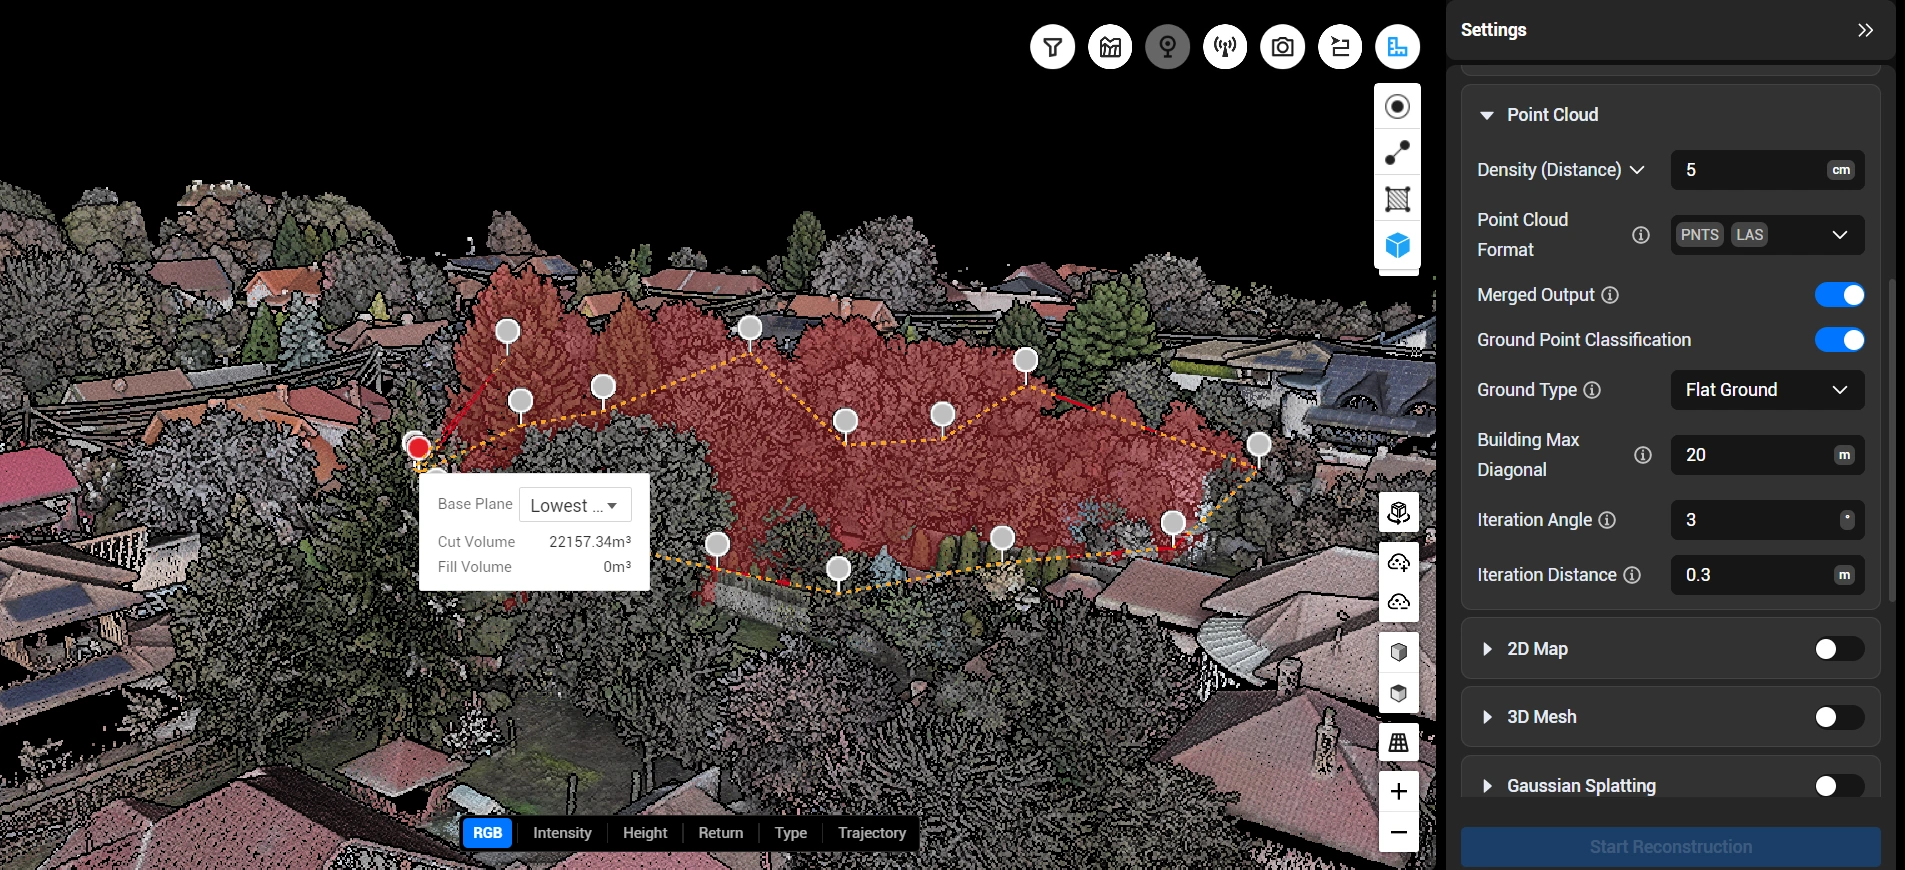
Készletek, bevágások, töltések vagy terepváltozások esetén pontosan le kell határolni a mérési poligont és meg kell adni a térfogatszámítás alapját. Az eredmény elkülönítheti a kitermelés és feltöltéstérfogatát; ismételt felmérésekkel a változás időben követhető.
A mért felület összevetése a referenciaalappal az eltávolított vagy hozzáadott anyag meghatározásához.
Azonos koordináta-rendszer és állandó módszer használatával összehasonlíthatók az egymást követő felmérések.
A pontfelhő magasság szerinti megjelenítése kiemeli a szintkülönbségeket. Az osztályozott pontokból digitális terep- és felületmodellek, szintvonalak, szelvények és GIS-állományok készülhetnek.
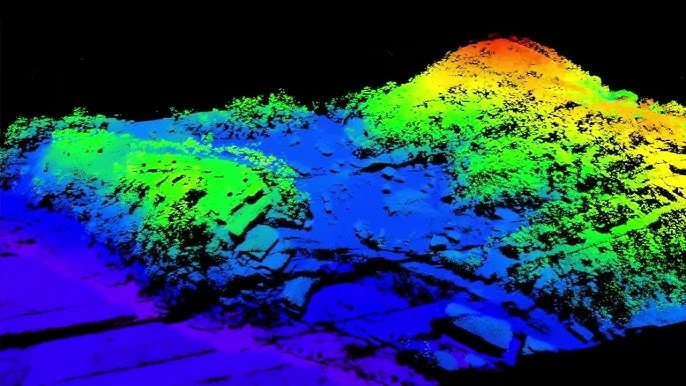
Hasznos a szintváltozások, rézsűk, gerincek és mélyedések gyors ellenőrzéséhez.
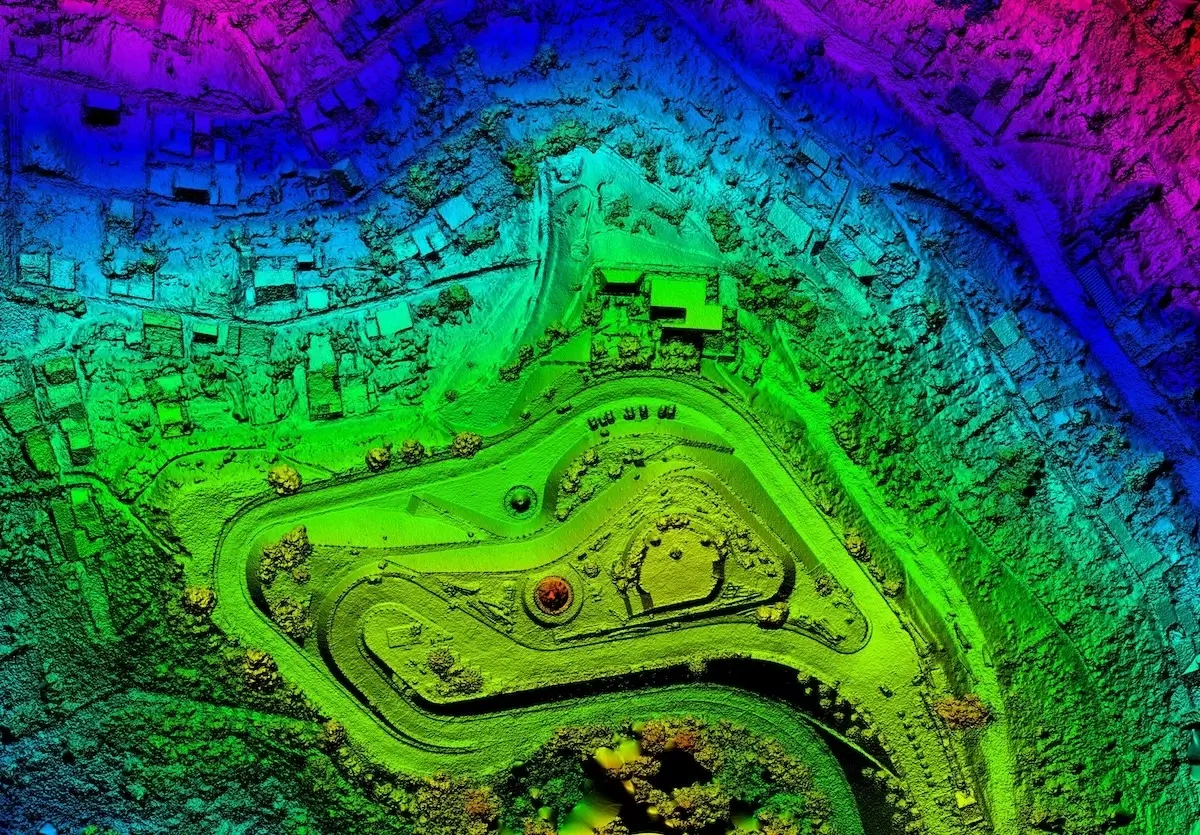
Osztályozás után az adatok magassági raszterré interpolálhatók GIS-hez, tervezéshez vagy hidrológiai elemzéshez.
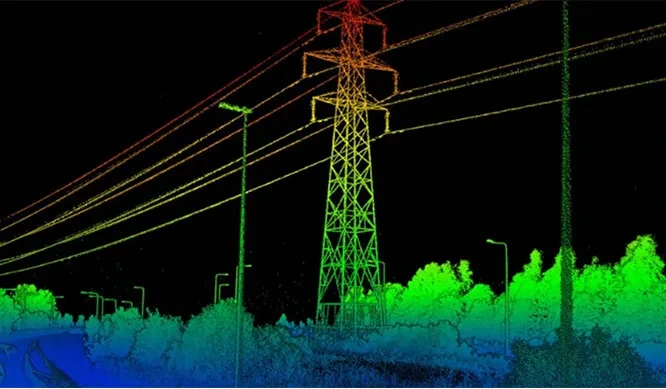
Út-, villamosvezeték- és műszakinyomvonal-projektekben a pontfelhő terepet, oszlopokat, vezetőket, növényzetet és más objektumokat tartalmazhat. Így távolságok, űrszelvények, magasságok és az infrastruktúra–növényzet kapcsolat elemezhető.
Vékony objektumoknál döntő a távolság, lézerfoltméret, felületi irány és pontsűrűség. Egy vezeték érzékelését nem lehet pusztán az adatlap maximális távolsága alapján minden helyzetre garantáltnak tekinteni.
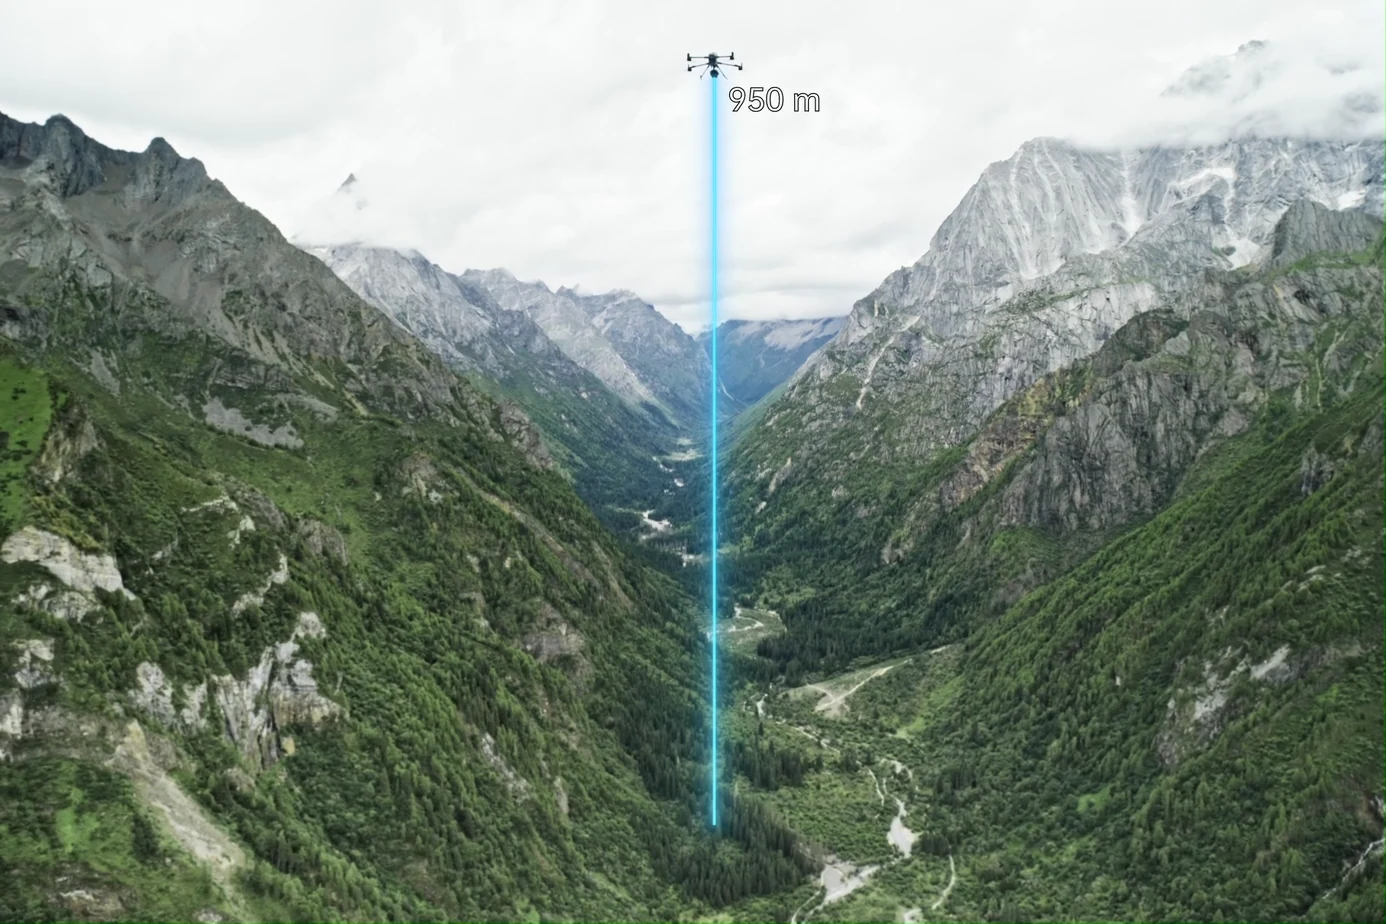
Egy impulzus a lombkoronáról, ágakról, aljnövényzetről és talajról is visszaverődhet. Osztályozás után ezekből a növényzet alatti terep és a függőleges szerkezet modellezhető.
A LiDAR nem úgy hatol át a növényzeten, mint egy átlátszó anyagon; az eredmény a lombhézagoktól, a növényzet sűrűségétől, a szkennelési geometriától és a talajt elérő impulzusoktól függ.
A lézeres távolságot GNSS-pozícióval, IMU/POS-orientációval, szenzorszinkronizálással és rendszerkalibrációval kell kombinálni. A LiDAR-projekt ellenőrzése ezért a georeferálás vizsgálatát is tartalmazza.
Lásd még: RTK fejezet és a források és pontosság ellenőrzési módszertana.
A paraméterek dokumentálásával a küldetés ismételhető, az adatok összehasonlíthatók, a hibák magyarázhatók.
Lásd még: a meglévő térinformatikai munkafolyamat, a professzionális alkalmazások és a műszaki csapat. Hőkontraszt-alapú ellenőrzéshez lásd még a hőképalkotási útmutatót.
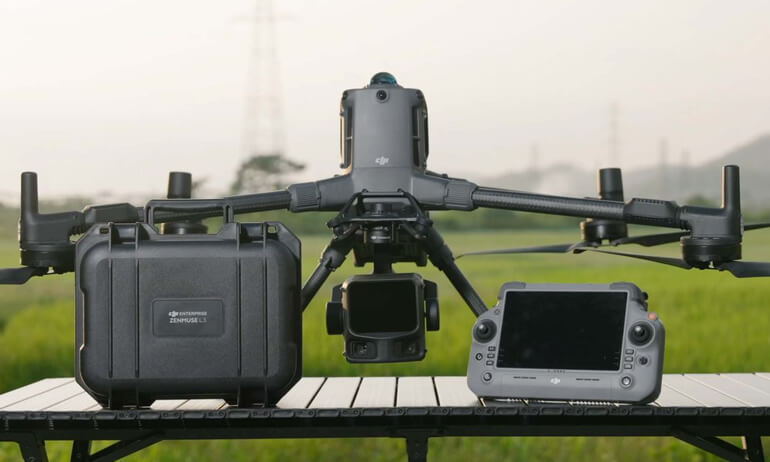
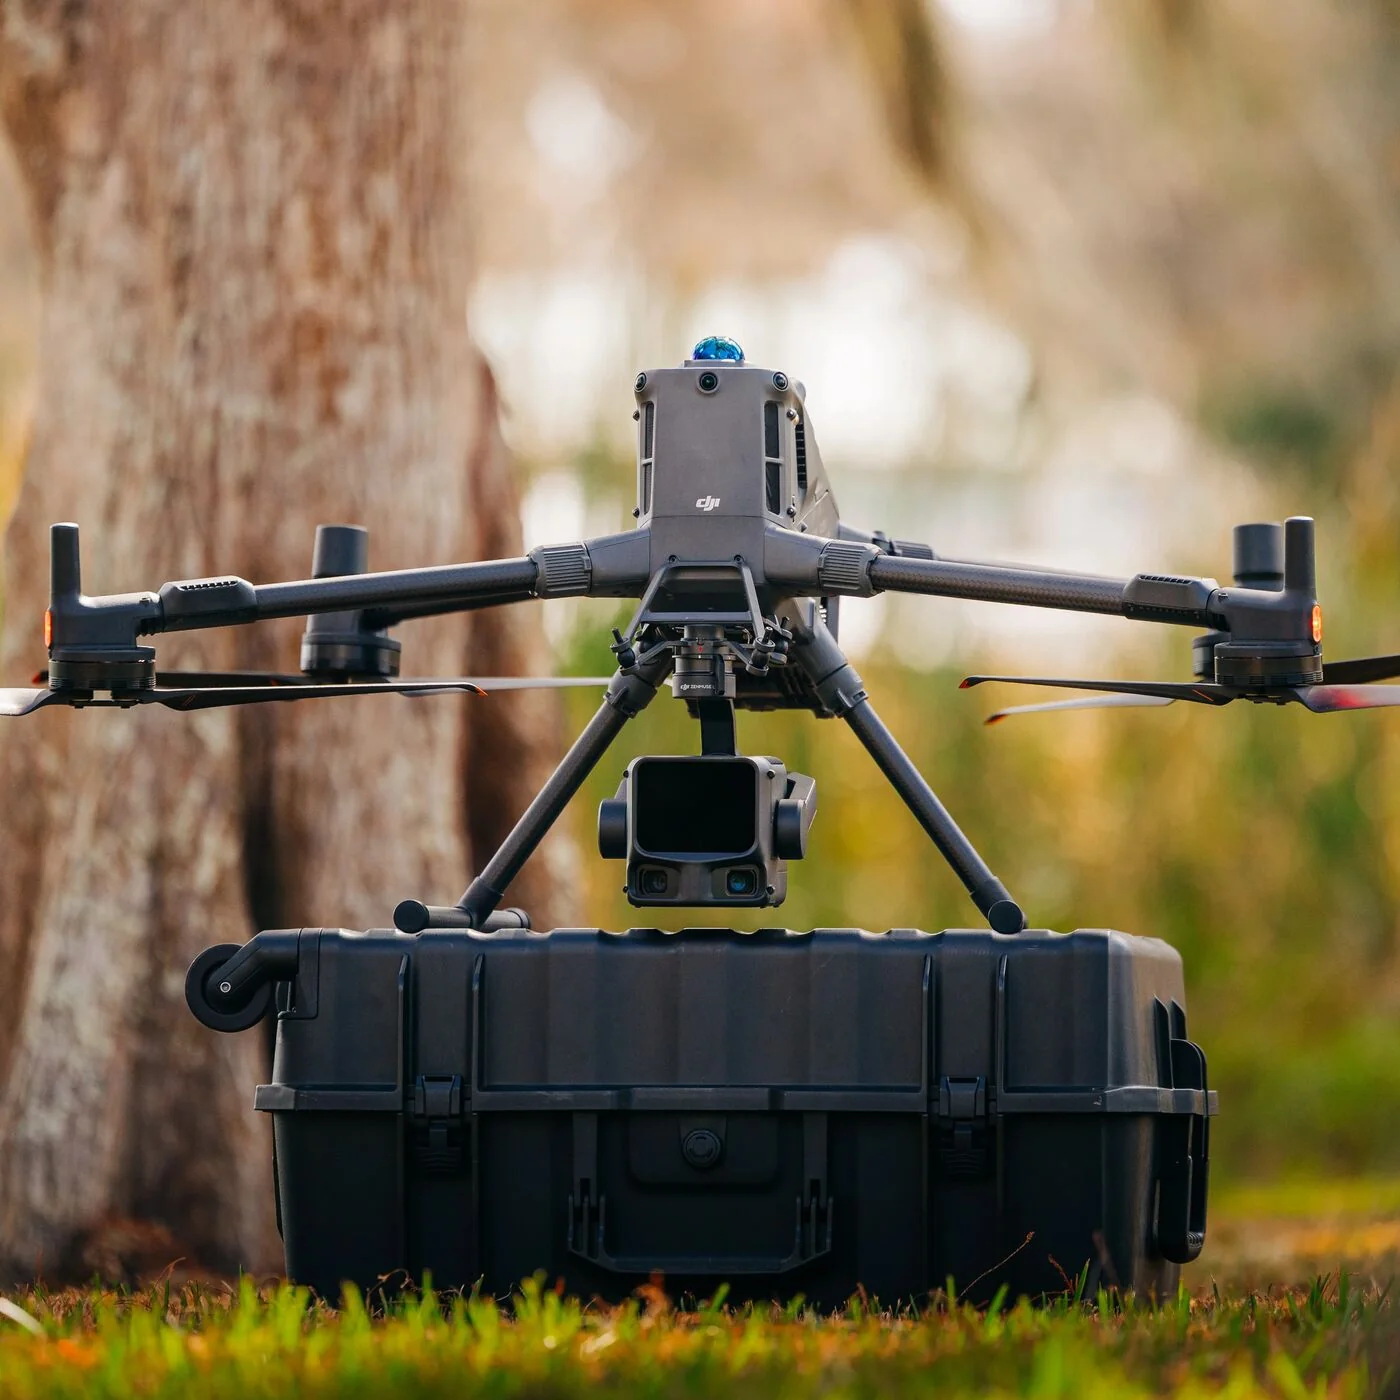
Az összeállítás a drónplatformot, LiDAR szenzort, a küldetés energiaellátását, töltési infrastruktúrát és a professzionális műveletek biztonsági rendszerét tartalmazza.
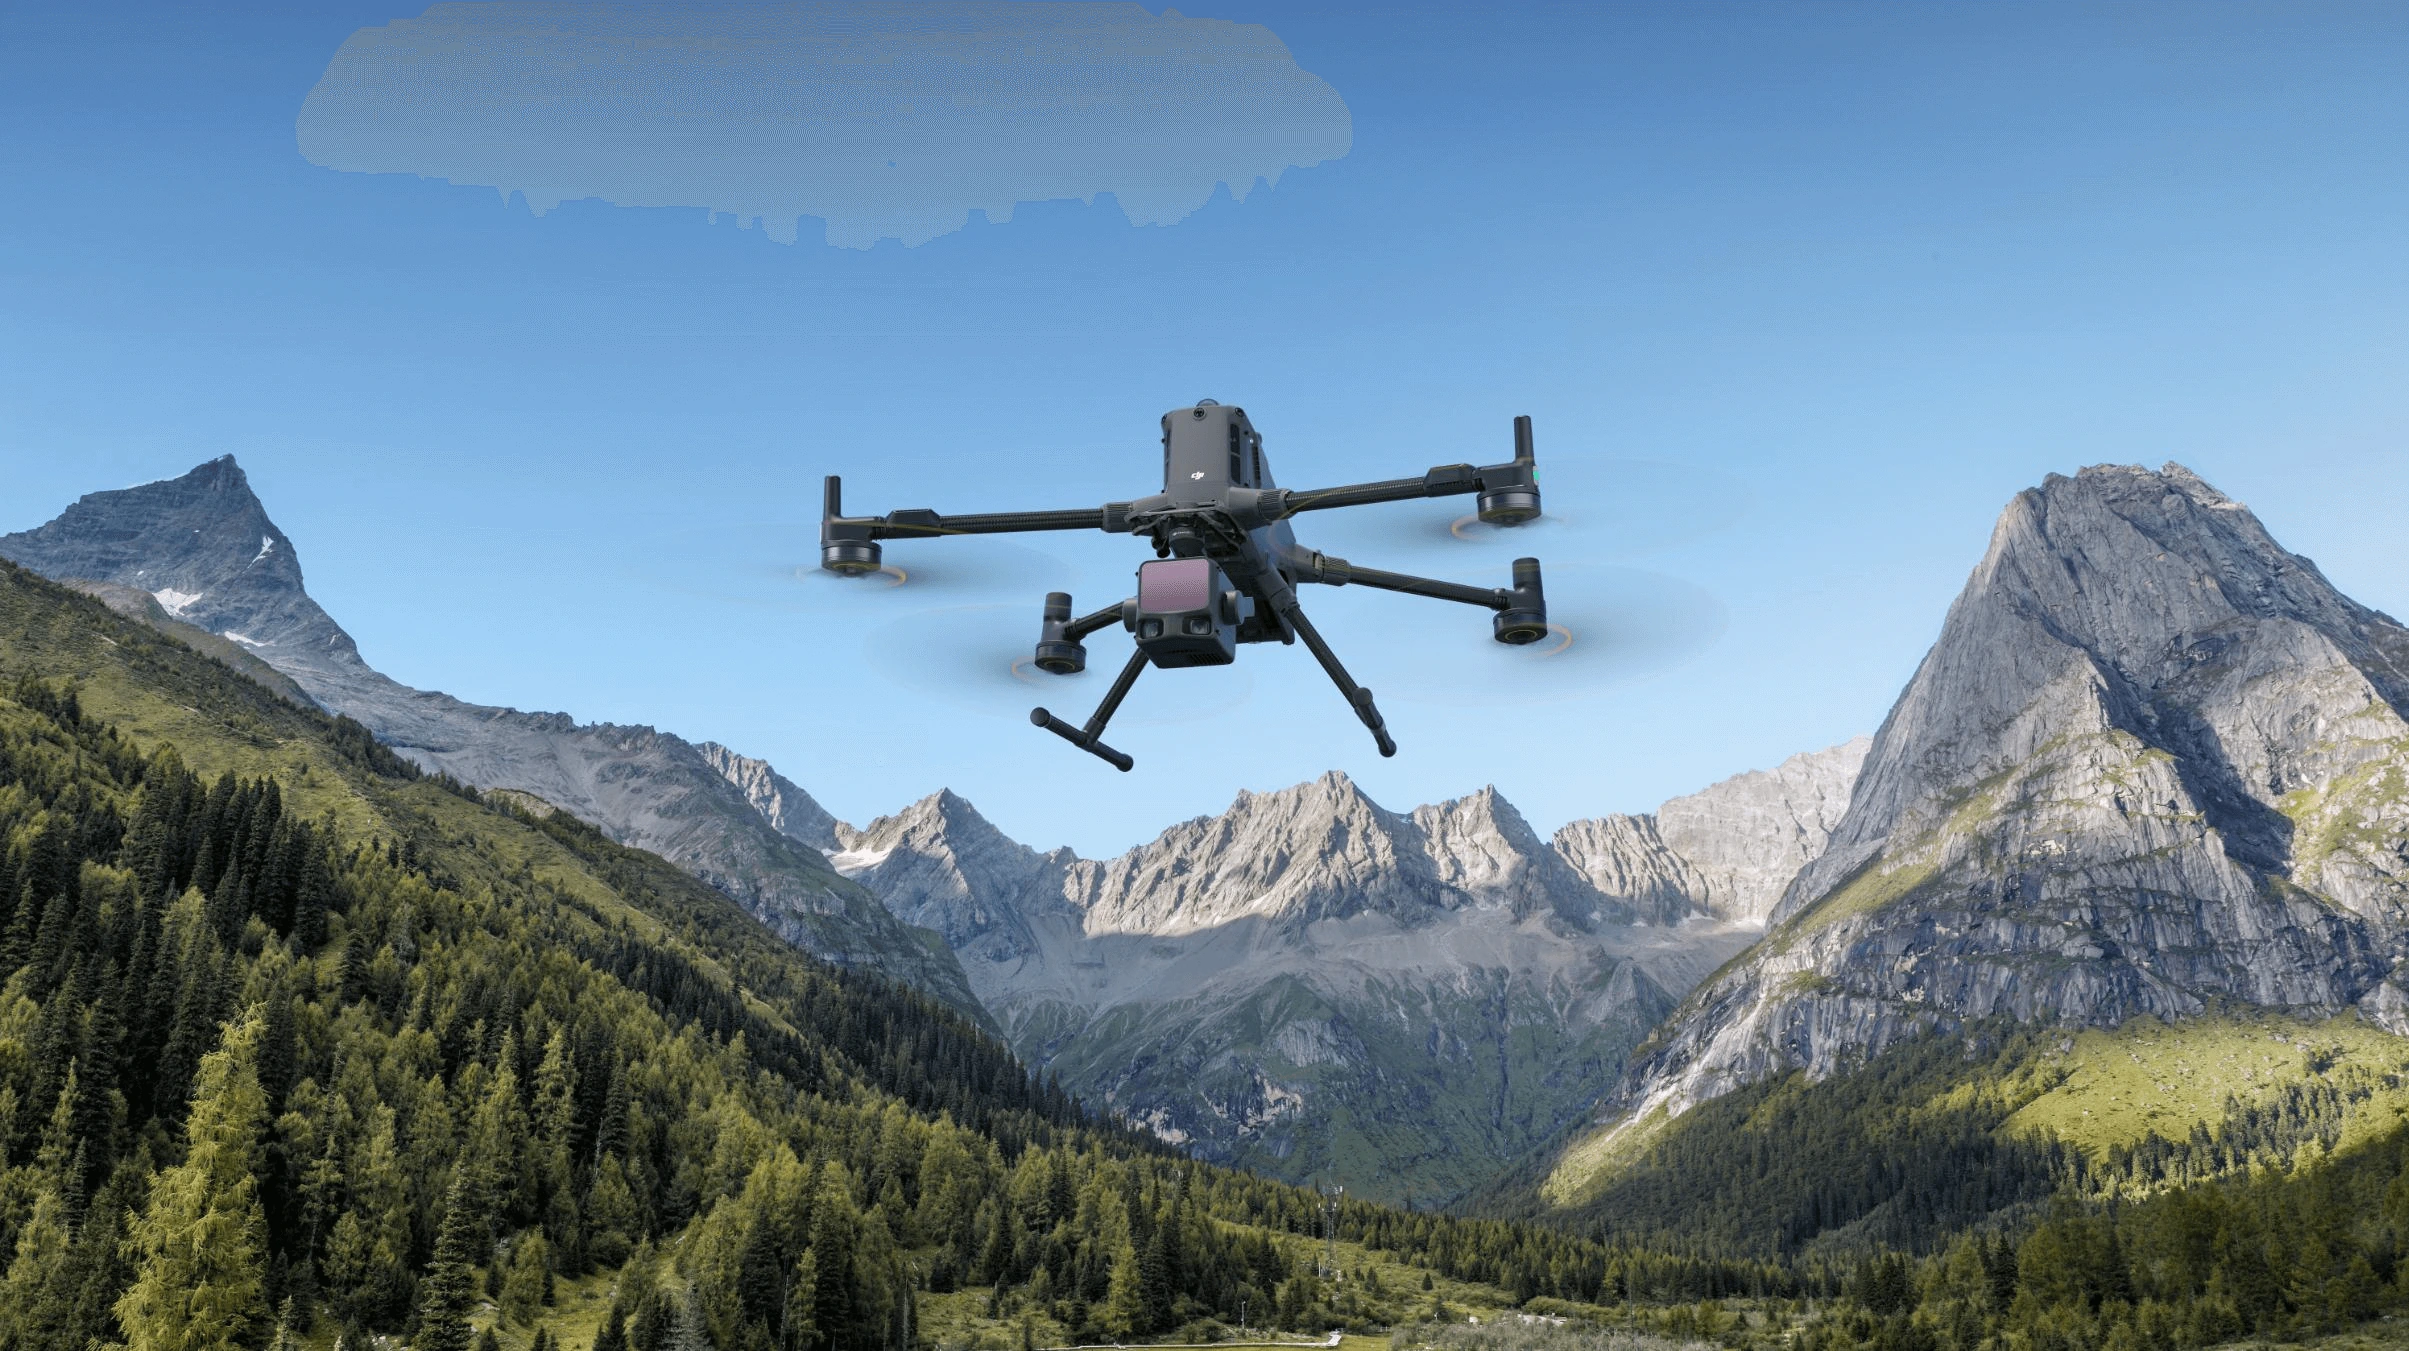
Csúcsplatform Zenmuse L3-hoz és nagy lefedettségű LiDAR-küldetésekhez.
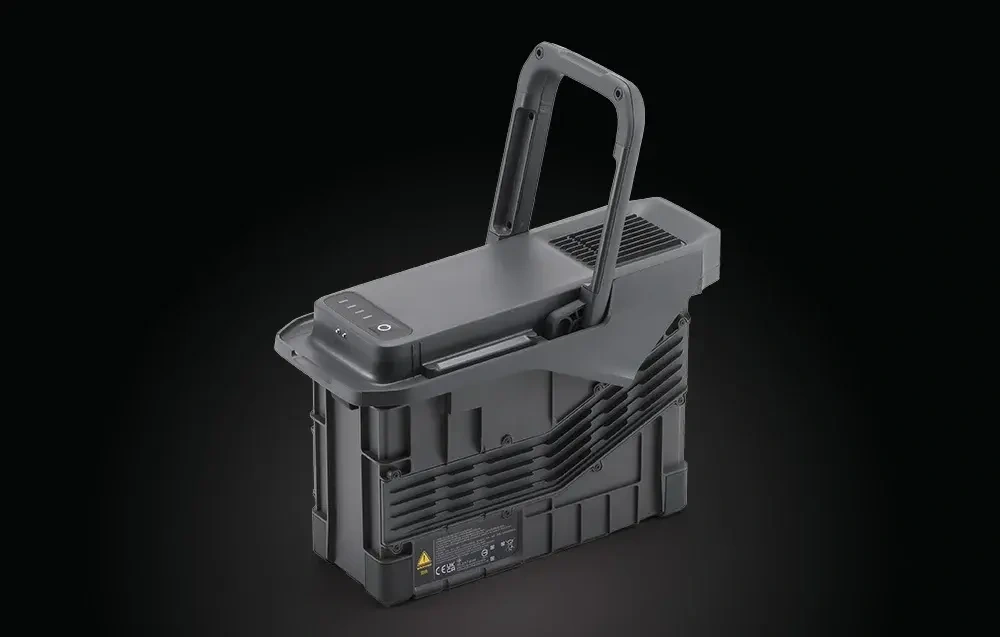
Matrice 400 akkumulátor a terepi LiDAR-küldetések folytonosságához.
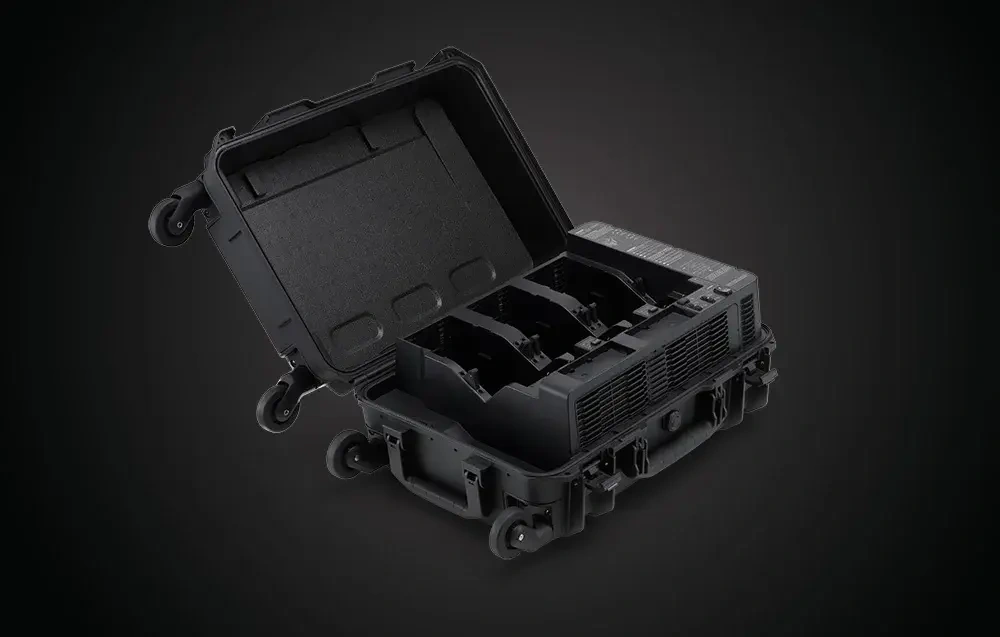
Töltő- és szállítóállomás a Matrice 400 rendszer akkumulátoraihoz.
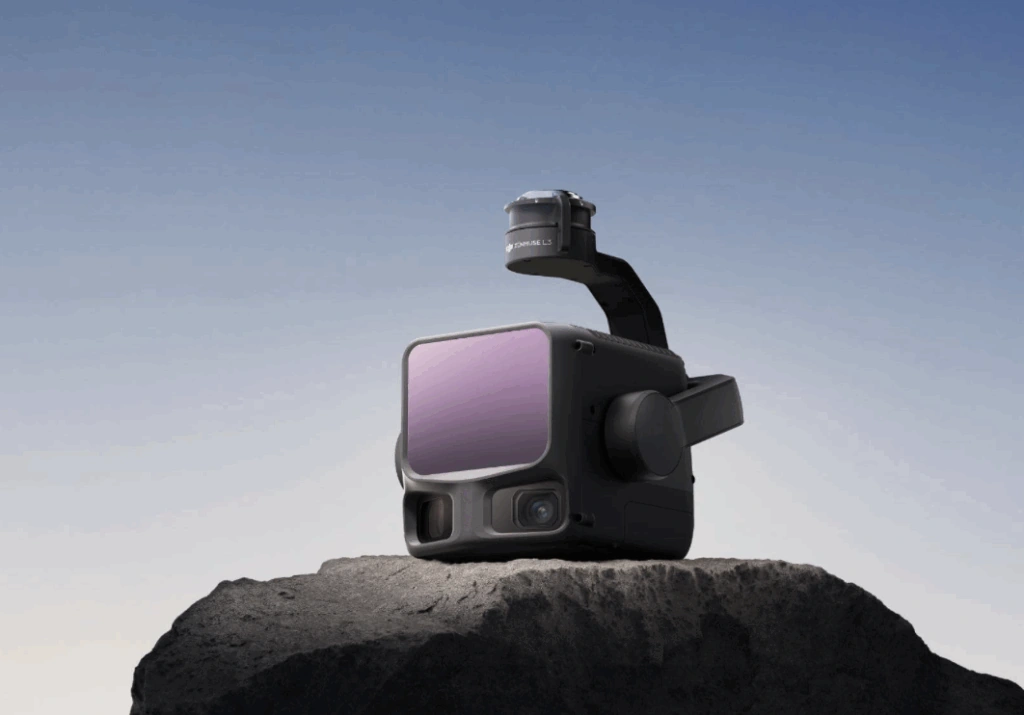
Nagy hatótávolságú LiDAR rendszer két RGB kamerával térinformatikai adatgyűjtéshez.
Integrált Matrice 400 ejtőernyő automatikus és kézi aktiválással.
Adja meg a terület nagyságát, a terep típusát, a növényzetet, az elvárt pontosságot, a koordináta-rendszert és a kívánt végeredményt.
Szakmai kapcsolatfelvétel →